Вчені навчили роботизовану руку ходити і грати в ігри, як істота з родини Адамсів
Канонічна сторінка теми: останні оновлення, таймлайн та порівняння джерел.
Тема
Вчені навчили роботизовану руку ходити і грати в ігри, як істота з родини Адамсів1 джерел • 2 матеріалів • оновлено 27 вер. 2026 р., 17:55
Останнє по темі
Вчені навчили роботизовану руку ходити і грати в ігри, як істота з родини Адамсів
T4.com.ua • 27 вер. 2026 р., 17:55
Вчені навчили роботизовану руку ходити і грати в ігри, як істота з родини Адамсів
T4.com.ua • 27 вер. 2026 р., 17:55
Таймлайн
27 вер. 2026 р., 17:55
Вчені навчили роботизовану руку ходити і грати в ігри, як істота з родини АдамсівT4.com.ua
27 вер. 2026 р., 17:55
Вчені навчили роботизовану руку ходити і грати в ігри, як істота з родини АдамсівT4.com.ua
Порівняння джерел
T4.com.ua
Вчені навчили роботизовану руку ходити і грати в ігри, як істота з родини Адамсів27 вер. 2026 р., 17:55
Усі матеріали по темі

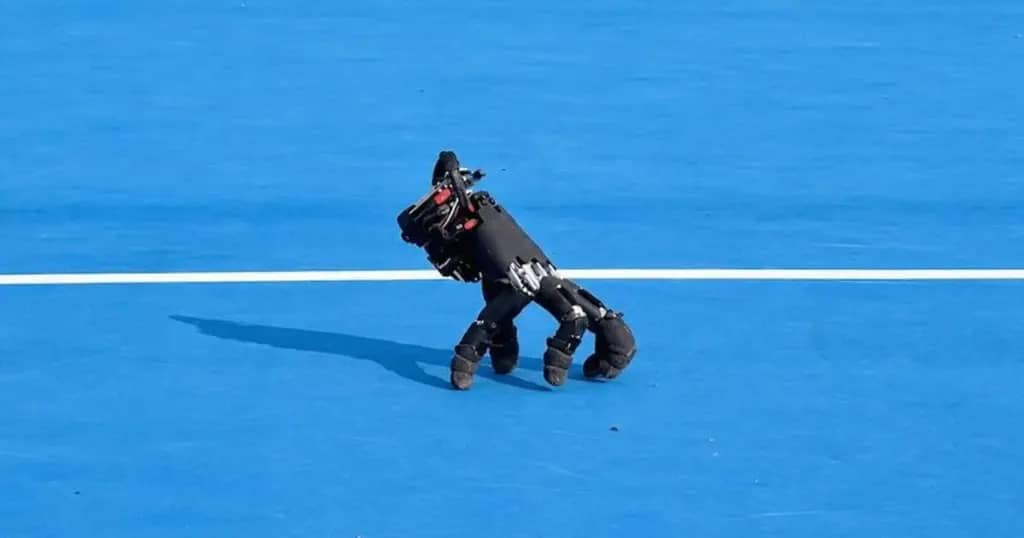
Уявіть, що ви сидите за комп’ютером, а поруч із вами жваво пересувається… від’єднана рука. Вона не просто лежить, а крокує на кінчиках пальців, долає перешкоди і навіть з легкістю натискає клавіші на клавіатурі. Звучить як сцена з фільму жахів чи, навпаки, як приквел до історії Променця з «Родини Адамсів»? Насправді це – остання розробка команди дослідників з Лабораторії м’якої робототехніки ETH Zurich, яка щойно показала світу свою вражаючу автономну роботизовану руку, здатну ходити на пальцях. Ця технологія настільки ж дивовижна, наскільки й дещо моторошна.
Повідомляє T4 з посиланням на futurism.com.
Ця антропоморфна роботизована рука, на перший погляд, викликає змішані почуття. З одного боку, її спритні рухи, коли вона грає в гру на комп’ютері, здаються майже кумедними. З іншого – її нервова, “павукоподібна” хода може нагадати кадри з науково-фантастичних фільмів, де, здавалося б, знищений робот продовжує функціонувати. Але тут є нюанс: науковці створили її не для залякування, а для розширення можливостей робототехніки, і, якщо чесно, це вже великий крок уперед.
Не просто іграшка: що вміє ця дивовижна рука?
Попри свою невелику вагу – всього 818 грамів – ця роботизована рука демонструє вражаючу гнучкість і незалежність. Вона побудована на основі комерційної роботизованої руки WUJI, яка сама по собі коштує близько 16 000 доларів США, але інженери додали їй автономність. Рука має 20 активних суглобів, по чотири на кожному з п’яти пальців. Ці суглоби використовуються не лише для маніпуляцій, як у звичайної роборуки, а й для пересування та утримання балансу. Це дуже складна задача, адже пальці людини (і цієї руки) мають різну довжину, що робить пересування на них значно складнішим, ніж, наприклад, на чотирьох рівних кінцівках робота-собаки.
Фото: futurism.com
У тестах ця автономна рука показала себе як справжній майстер на всі пальці. Вона впевнено пересувалася по 14 різним поверхням: від гладких плиток і килимів до шорсткого асфальту, трави, гравію і навіть металевих ґрат. Рука чудово адаптується до різного тертя, що є критично важливим для використання в реальних умовах. А ще вона вміє грати в ігри! У класичній логічній грі Sokoban роборука успішно натиснула потрібну клавішу 29 разів із 32 спроб, при цьому зберігаючи баланс. Це дуже важливо, адже саме таку точність і контроль необхідно мати для взаємодії з різними інтерфейсами, створеними для людей. Рука навіть успішно відновлювалася після падіння, повертаючись у робоче положення у 21 з 25 спроб, що становить вражаючі 84% успіху.
Серце й мозок: як це працює?
Щоб досягти такої автономії, команда ETH Zurich оснастила комерційну модель руки власним мініатюрним “мозком” та “серцем”. Для самостійної роботи рука отримала мікрокомп’ютер Raspberry Pi Zero 2W, невелику батарею, яка живить усю систему, та інерційний вимірювальний блок (IMU). Останній – це такий собі внутрішній навігатор, який дозволяє руці розуміти її положення та рух у просторі, аналогічно тому, як ваш смартфон знає, в який бік ви його повернули. Дослідники принципово не змінювали конструкцію пальців чи вбудований контролер положення, зосередившись на навчанні робота.
Навчання відбувалося за допомогою методики, відомої як навчання з підкріпленням (reinforcement learning). Це означає, що програмі руці давали “винагороду” за кожну правильну дію і “штрафували” за помилки. Спочатку це все відбувалося у симульованому середовищі, яке було ретельно відкаліброване за реальним обладнанням. Такі симуляції дозволяють роботу “переживати” тисячі невдалих спроб за лічені години без шкоди для фізичного пристрою. Завдяки достатній кількості “тренувань” рука зрештою “зрозуміла”, як ходити та утримувати баланс. Дослідження, до речі, було опубліковано на arXiv під назвою “Fingers as Legs”, і серед його авторів – Амірхоссейн Каземіпур, Хехуй Чжен та Роберт Кацшманн.
Куди це нас веде: майбутнє автономних роборук
Звісно, не варто очікувати, що вулицями скоро блукатимуть рої від’єднаних роботизованих кінцівок. Принаймні, не найближчим часом. Однак ця технологія має величезний потенціал. Уявіть собі ситуацію, коли великому промисловому роботу потрібно дістатися до вузького отвору, куди не пролізе його величезна рука. Він може просто піднести цю автономну роботизовану руку до отвору, а вона вже сама дістанеться до потрібної кнопки, важеля чи деталі, виконає маніпуляцію і повернеться. Це значно розширює можливості маніпуляторів у складних, обмежених просторах, які створювалися для людей.
Така мобільна роботизована рука може стати доповненням до повнорозмірних людиноподібних роботів, дозволяючи їм бути більш універсальними та адаптованими до середовищ, спроектованих для взаємодії з людьми. Важливо розуміти, що швидкість її пересування не вражає: у симуляції вона рухається приблизно 1,67 см/с. Це приблизно у 100 разів повільніше, ніж крейсерська швидкість робота Spot компанії Boston Dynamics (який рухається зі швидкістю 1,6 м/с). Але тут швидкість і не є головною метою. Основний акцент робиться на спритності, точності та здатності працювати в умовах, де великий робот просто не поміститься. Це крок до створення більш модульних та адаптивних роботів, які зможуть вирішувати ширший спектр завдань у нашому світі.
FAQ
Навіщо потрібна роботизована рука, яка може ходити?
Така роботизована рука дозволяє виконувати завдання у вузьких або обмежених просторах, куди не може дістатися весь робот-маніпулятор. Вона може бути розміщена поблизу отвору, дістатися до об’єкта, взаємодіяти з ним, а потім повернутися.
Наскільки швидка ця роборука?
Швидкість пересування руки у симуляції становить приблизно 1,67 сантиметра на секунду. Це значно повільніше, ніж у швидких чотириногих роботів, але швидкість не є головним пріоритетом для цієї розробки – важливіші спритність та доступ до обмежених просторів.
Чи складно було навчити її пересуватися?
Так, це було серйозним викликом, оскільки рука має взаємодіяти з навколишнім середовищем тими ж пальцями, які використовуються для ходьби та балансу. Додаткову складність додає те, що пальці мають нерівну довжину. Навчання проводилося за допомогою посиленого навчання у симуляції.
Чи може така рука працювати автономно?
Так, саме так. Для автономної роботи рука оснащена мікрокомп’ютером Raspberry Pi Zero 2W, невеликою батареєю та інерційним вимірювальним блоком (IMU), що дозволяє їй самостійно пересуватися та виконувати завдання.
Скільки коштує розробка подібної технології?
Сама комерційна роботизована рука WUJI, на базі якої побудована ця розробка, коштує близько 16 000 доларів США. Додатково до цього йдуть витрати на комплектуючі для автономності (мікрокомп’ютер, батарея, сенсори) та, звичайно, на час та працю дослідників для розробки та навчання програмного забезпечення.
Створення такої автономної роботизованої руки – це не просто забавка, а демонстрація нового підходу до роботизації. Замість того, щоб намагатися зробити універсального робота, який все вміє, ми бачимо спеціалізовані модулі, що розширюють можливості існуючих систем. Це дозволяє створювати більш гнучкі та адаптивні робототехнічні рішення для найрізноманітніших завдань. Чи побачимо ми у майбутньому роботизовані кінцівки, що самостійно виконують делікатні завдання, або ж вони стануть очима та руками для великих, але незграбних машин? Час покаже.The post Вчені навчили роботизовану руку ходити і грати в ігри, як істота з родини Адамсів first appeared on T4 - сучасні технології та наука.

Уявіть, що ви сидите за комп’ютером, а поруч із вами жваво пересувається… від’єднана рука. Вона не просто лежить, а крокує на кінчиках пальців, долає перешкоди і навіть з легкістю натискає клавіші на клавіатурі. Звучить як сцена з фільму жахів чи, навпаки, як приквел до історії Променця з «Родини Адамсів»? Насправді це – остання розробка команди дослідників з Лабораторії м’якої робототехніки ETH Zurich, яка щойно показала світу свою вражаючу автономну роботизовану руку, здатну ходити на пальцях. Ця технологія настільки ж дивовижна, наскільки й дещо моторошна.
Повідомляє T4 з посиланням на futurism.com.
Ця антропоморфна роботизована рука, на перший погляд, викликає змішані почуття. З одного боку, її спритні рухи, коли вона грає в гру на комп’ютері, здаються майже кумедними. З іншого – її нервова, “павукоподібна” хода може нагадати кадри з науково-фантастичних фільмів, де, здавалося б, знищений робот продовжує функціонувати. Але тут є нюанс: науковці створили її не для залякування, а для розширення можливостей робототехніки, і, якщо чесно, це вже великий крок уперед.
Не просто іграшка: що вміє ця дивовижна рука?
Попри свою невелику вагу – всього 818 грамів – ця роботизована рука демонструє вражаючу гнучкість і незалежність. Вона побудована на основі комерційної роботизованої руки WUJI, яка сама по собі коштує близько 16 000 доларів США, але інженери додали їй автономність. Рука має 20 активних суглобів, по чотири на кожному з п’яти пальців. Ці суглоби використовуються не лише для маніпуляцій, як у звичайної роборуки, а й для пересування та утримання балансу. Це дуже складна задача, адже пальці людини (і цієї руки) мають різну довжину, що робить пересування на них значно складнішим, ніж, наприклад, на чотирьох рівних кінцівках робота-собаки.
Фото: futurism.com
У тестах ця автономна рука показала себе як справжній майстер на всі пальці. Вона впевнено пересувалася по 14 різним поверхням: від гладких плиток і килимів до шорсткого асфальту, трави, гравію і навіть металевих ґрат. Рука чудово адаптується до різного тертя, що є критично важливим для використання в реальних умовах. А ще вона вміє грати в ігри! У класичній логічній грі Sokoban роборука успішно натиснула потрібну клавішу 29 разів із 32 спроб, при цьому зберігаючи баланс. Це дуже важливо, адже саме таку точність і контроль необхідно мати для взаємодії з різними інтерфейсами, створеними для людей. Рука навіть успішно відновлювалася після падіння, повертаючись у робоче положення у 21 з 25 спроб, що становить вражаючі 84% успіху.
Серце й мозок: як це працює?
Щоб досягти такої автономії, команда ETH Zurich оснастила комерційну модель руки власним мініатюрним “мозком” та “серцем”. Для самостійної роботи рука отримала мікрокомп’ютер Raspberry Pi Zero 2W, невелику батарею, яка живить усю систему, та інерційний вимірювальний блок (IMU). Останній – це такий собі внутрішній навігатор, який дозволяє руці розуміти її положення та рух у просторі, аналогічно тому, як ваш смартфон знає, в який бік ви його повернули. Дослідники принципово не змінювали конструкцію пальців чи вбудований контролер положення, зосередившись на навчанні робота.
Навчання відбувалося за допомогою методики, відомої як навчання з підкріпленням (reinforcement learning). Це означає, що програмі руці давали “винагороду” за кожну правильну дію і “штрафували” за помилки. Спочатку це все відбувалося у симульованому середовищі, яке було ретельно відкаліброване за реальним обладнанням. Такі симуляції дозволяють роботу “переживати” тисячі невдалих спроб за лічені години без шкоди для фізичного пристрою. Завдяки достатній кількості “тренувань” рука зрештою “зрозуміла”, як ходити та утримувати баланс. Дослідження, до речі, було опубліковано на arXiv під назвою “Fingers as Legs”, і серед його авторів – Амірхоссейн Каземіпур, Хехуй Чжен та Роберт Кацшманн.
Куди це нас веде: майбутнє автономних роборук
Звісно, не варто очікувати, що вулицями скоро блукатимуть рої від’єднаних роботизованих кінцівок. Принаймні, не найближчим часом. Однак ця технологія має величезний потенціал. Уявіть собі ситуацію, коли великому промисловому роботу потрібно дістатися до вузького отвору, куди не пролізе його величезна рука. Він може просто піднести цю автономну роботизовану руку до отвору, а вона вже сама дістанеться до потрібної кнопки, важеля чи деталі, виконає маніпуляцію і повернеться. Це значно розширює можливості маніпуляторів у складних, обмежених просторах, які створювалися для людей.
Така мобільна роботизована рука може стати доповненням до повнорозмірних людиноподібних роботів, дозволяючи їм бути більш універсальними та адаптованими до середовищ, спроектованих для взаємодії з людьми. Важливо розуміти, що швидкість її пересування не вражає: у симуляції вона рухається приблизно 1,67 см/с. Це приблизно у 100 разів повільніше, ніж крейсерська швидкість робота Spot компанії Boston Dynamics (який рухається зі швидкістю 1,6 м/с). Але тут швидкість і не є головною метою. Основний акцент робиться на спритності, точності та здатності працювати в умовах, де великий робот просто не поміститься. Це крок до створення більш модульних та адаптивних роботів, які зможуть вирішувати ширший спектр завдань у нашому світі.
FAQ
Навіщо потрібна роботизована рука, яка може ходити?
Така роботизована рука дозволяє виконувати завдання у вузьких або обмежених просторах, куди не може дістатися весь робот-маніпулятор. Вона може бути розміщена поблизу отвору, дістатися до об’єкта, взаємодіяти з ним, а потім повернутися.
Наскільки швидка ця роборука?
Швидкість пересування руки у симуляції становить приблизно 1,67 сантиметра на секунду. Це значно повільніше, ніж у швидких чотириногих роботів, але швидкість не є головним пріоритетом для цієї розробки – важливіші спритність та доступ до обмежених просторів.
Чи складно було навчити її пересуватися?
Так, це було серйозним викликом, оскільки рука має взаємодіяти з навколишнім середовищем тими ж пальцями, які використовуються для ходьби та балансу. Додаткову складність додає те, що пальці мають нерівну довжину. Навчання проводилося за допомогою посиленого навчання у симуляції.
Чи може така рука працювати автономно?
Так, саме так. Для автономної роботи рука оснащена мікрокомп’ютером Raspberry Pi Zero 2W, невеликою батареєю та інерційним вимірювальним блоком (IMU), що дозволяє їй самостійно пересуватися та виконувати завдання.
Скільки коштує розробка подібної технології?
Сама комерційна роботизована рука WUJI, на базі якої побудована ця розробка, коштує близько 16 000 доларів США. Додатково до цього йдуть витрати на комплектуючі для автономності (мікрокомп’ютер, батарея, сенсори) та, звичайно, на час та працю дослідників для розробки та навчання програмного забезпечення.
Створення такої автономної роботизованої руки – це не просто забавка, а демонстрація нового підходу до роботизації. Замість того, щоб намагатися зробити універсального робота, який все вміє, ми бачимо спеціалізовані модулі, що розширюють можливості існуючих систем. Це дозволяє створювати більш гнучкі та адаптивні робототехнічні рішення для найрізноманітніших завдань. Чи побачимо ми у майбутньому роботизовані кінцівки, що самостійно виконують делікатні завдання, або ж вони стануть очима та руками для великих, але незграбних машин? Час покаже.The post Вчені навчили роботизовану руку ходити і грати в ігри, як істота з родини Адамсів first appeared on T4 - сучасні технології та наука.